Dokumentensammlung der Gruppe Next Level - OP
Lageerkennung Husky
Ziel der Arbeit war eine kamerabasierte, dynamische Lageerkennung für die Beladung des Huskys, um die Positionsabweichungen bei der Anlieferung auszugleichen und die Lagerkapazität von sechs auf neun Plätze zu erhöhen. Vorbereitend für eine Nachfolgearbeit wurde die komplette Kamera-Pipeline aufgebaut und verifiziert, welche hier im Überblick dargestellt wird. Eine genauere Systembeschreibung ist in der angehängten Studienarbeit zu finden.
Hardware und Lagerplätze
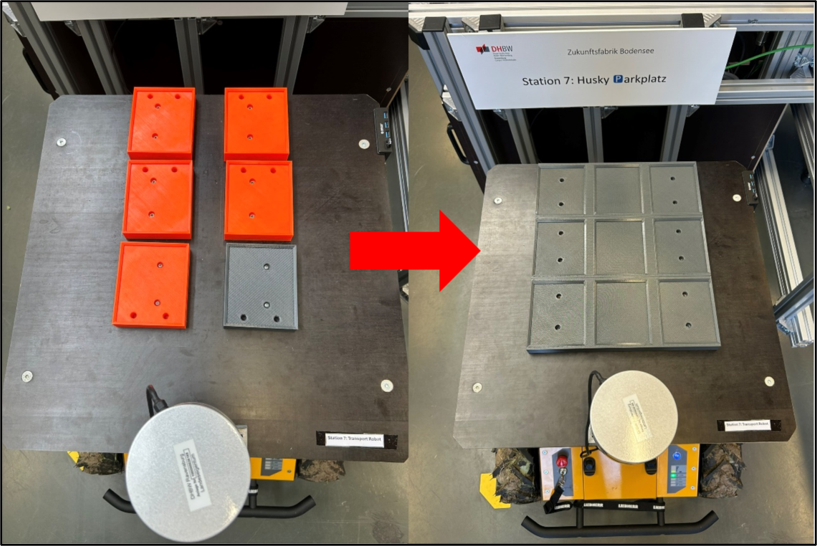
Die Lagerkapazität wurde durch neue, modulare Lagerplatzmodule von sechs auf neun Plätze (3×3-Muster) erhöht. Die bestehende Halterung und Verkabelung der Vorgängerkamera konnten weiterverwendet werden.
Sensorauswahl
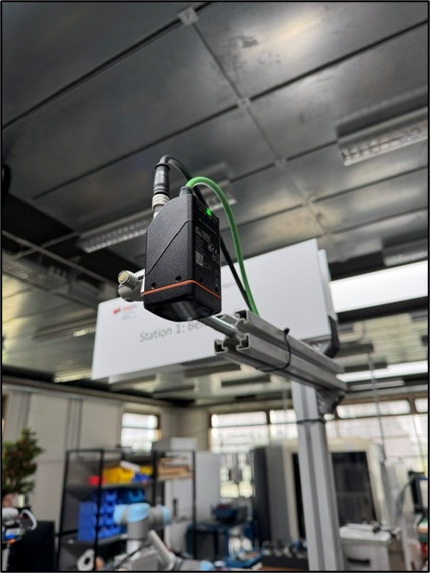
Als Ersatz für die bisherige 3D-Kamera wurde der 2D-Vision-Sensor ifm O2D522 ausgewählt und installiert. Er adressiert die bekannten Schwächen der Vorgängerlösung (Reflexionsempfindlichkeit, unnötige Tiefeninformation) und liefert direkt x/y/φ-Koordinaten statt einer 3D-Punktewolke.
Kalibrierung und Bilderkennung
Die Hand-Eye-Kalibrierung zwischen Sensor und Roboter wurde erfolgreich durchgeführt. Über den ifm Vision Assistant wurden zwei Ankerpunkte (Ecken der Auflagefläche) eingelernt, aus denen die neun Greifpositionen mathematisch berechnet werden. Diese Berechnung wurde sowohl rechnerisch als auch anhand realer Positionswerte bestätigt.
Datenkommunikation
Die Übertragung der Positionsdaten vom Sensor an den UR-Roboter erfolgt über das PCIC-Protokoll (TCP/IP-Socket). Die Verifikation der Rohdatenübertragung wurde mit PuTTY durchgeführt, bevor die Daten im URScript weiterverarbeitet wurden.
Offener Punkt: Bewegungstest
Beim Testen des Anfahrens der berechneten Greifpunkte fuhr der Roboter unerwartet bis auf die Auflagefläche statt in der programmierten Sicherheitshöhe zu stoppen. Die Ursache konnte nicht abschließend geklärt werden, weshalb das Anfahren, Greifen/Ablegen sowie die Integration ins Hauptprogramm für die nächste Gruppe offen sind. Als Übergangslösung ist aktuell eine Rückfallebene mit fest hinterlegten Koordinaten im Einsatz.
Bin-Picking
Das Bin-Picking wurde im Rahmen der Ausgangsanalyse als zeitkritischster Prozessschritt und Engpass der Anlage identifiziert (Ø 80 s Zykluszeit bei Produktvariante 4). Ziel war es, die Zykluszeit zu senken und die Schwankungen der Bearbeitungszeit zu reduzieren. Dieses Ziel wurde erreicht: die Zykluszeit konnte auf Ø 46 s gesenkt werden (−42,5 %). Wie die Ursachenanalyse und die umgesetzten Maßnahmen im Detail aussehen, wird hier im Überblick dargestellt. Eine genauere Systembeschreibung inklusive A3-Problemlösungsbericht ist in der angehängten Studienarbeit zu finden.
Ursachenanalyse (Ishikawa)
Die Untersuchung nach dem 5M-Prinzip (Material, Maschine, Methode, Mitwelt) identifizierte drei zentrale Fehlerbilder: nicht erkannte Bins (lange Suchzeiten durch Umrühren), fälschlich als nicht greifbar bewertete Bins sowie die Vertauschung von langer und kurzer Bin-Seite beim Greifen.
Umgesetzte Maßnahmen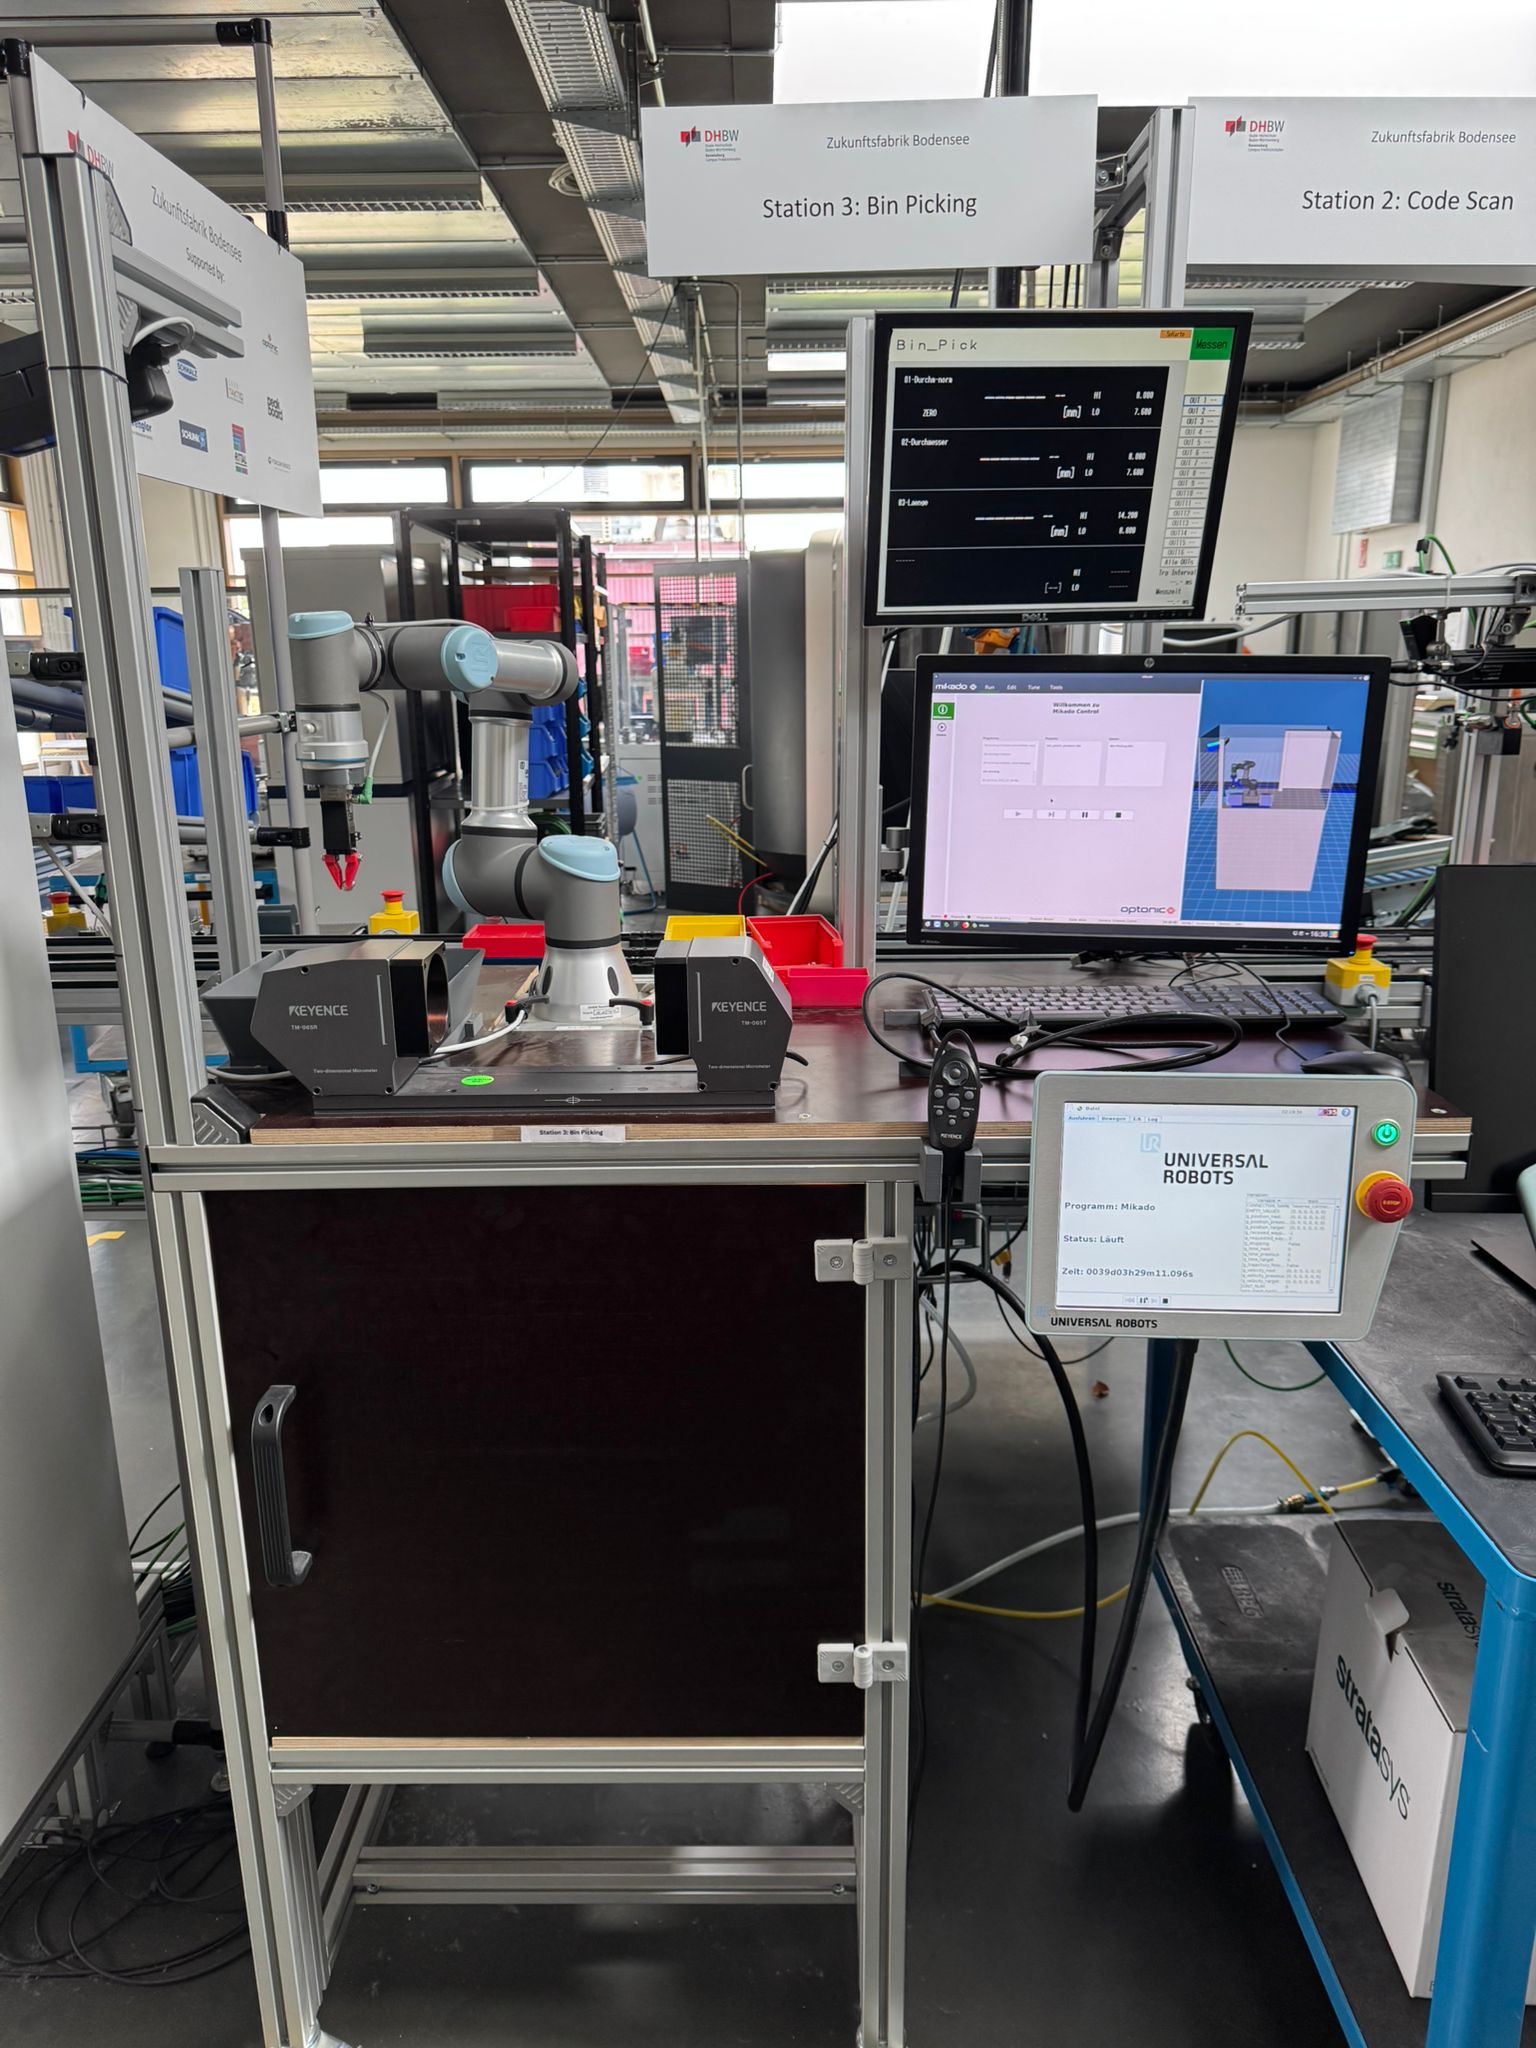
- Anpassung der im Mikado-Programm hinterlegten Griffpositionen für konstanteres Greifen an der langen Seite
- Überprüfung der Kameraeinstellungen (Belichtung) – Lichtreflexion als Ursache konnte ausgeschlossen werden
- Software-Update von Mikado-Programm, Ubuntu und UR-Robotersteuerung (neue Such-/Erkennungsalgorithmen)
- Einsatz neuer, dünnerer Greifer für besseren Zugriff in der Schale
- Optimierung der Verfahrwege des Roboters
Ergebnis
Alle drei identifizierten Fehlerbilder konnten deutlich reduziert werden. Die Zykluszeit sank von 80 s auf 46 s (−42,5 %), die theoretische Anlagenleistung stieg von 35,6 auf 55,4 Teile/h. Damit wurde die geforderte Leistung von 50 Teilen/h bereits für die aufwendigste Produktvariante erreicht.
Offene Punkte für die nächste Gruppe
Bei randvoller Schale liegen einzelne Bins weiterhin zu eng am Rand oder aneinander und werden als nicht greifbar bewertet – möglicher Ansatz: andere Schalengeometrie oder eine Vibrationsplatte unter der Schale. Die aktuellen Erkennungs- und Greifparameter sind verbessert, aber nicht final optimiert. Zusätzlich traten gegen Ende Störungen am Umschalter der Produktionslinie auf, die noch nicht behoben sind.